RSSI je sila signálu, nie vzdialenosť
Mrežová paleta sa z miesta 4 nikam nepohla, no na mape sa zrazu objavila o tri miesta vľavo. Okolo prešiel VZV, tag bol za oceľovou stenou regálu a prijímač zachytil slabší paket. Lokalizačný server slabší signál vyhodnotil ako väčšiu vzdialenosť. Začalo sa hľadanie predmetu, ktorý stál na mieste.
Čo RSSI v skutočnosti meria
RSSI (indikátor sily prijatého signálu) ukazuje, aký silný je rádiový paket na prijímači, zvyčajne v dBm. Čím zápornejšia hodnota, tým slabší signál. Je to vzorka výkonu, nie meracie pásmo. Vnútorné systémy RTLS na báze BLE alebo Wi-Fi z týchto vzoriek často odhadujú vzdialenosť alebo približné súradnice. Odhad vychádza z jednoduchého predpokladu: čím slabší signál, tým ďalej je tag.
Predpoklad platí len pri voľnej ceste signálu a stabilnom útlme. V hale však ani jedno z toho nevydrží dlho. Rovnaká sila signálu môže znamenať 1 m (3 ft) vo voľnej uličke, ale aj výrazne menej, ak v ceste stoja kov, ľudia alebo nevhodne natočený tag. Výskum priemyselnej vnútornej lokalizácie opakovane poukazuje na rovnaké obmedzenie: samotné RSSI je nespoľahlivá miera vzdialenosti, keď sa v ceste signálu objavia regály, vozíky a odrazy.
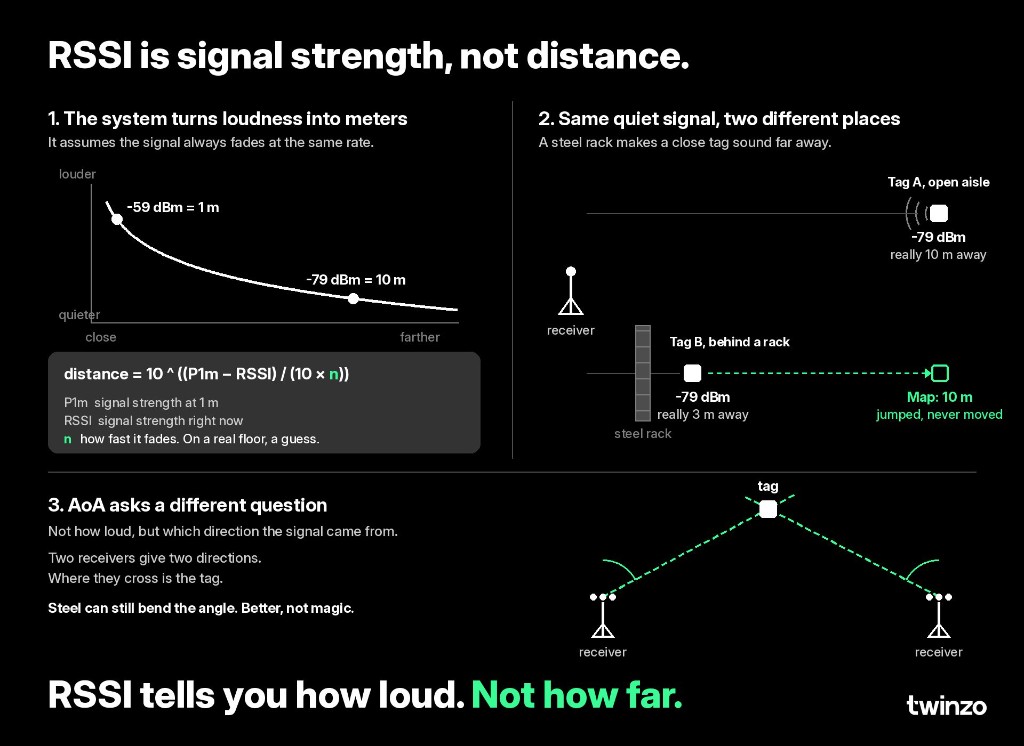
Ako systém prevádza silu signálu na metre
Lokalizačné servery často prevádzajú RSSI pomocou modelu útlmu. Vo voľnom priestore môže silnejší signál okolo -59 dBm zodpovedať približne 1 m (3 ft) a slabší okolo -79 dBm približne 10 m (33 ft). Vzorec ale potrebuje aj exponent útlmu, zvyčajne označovaný n. V reálnej hale je tento exponent odhad, ktorý sa mení podľa regálov, výšky rozpracovanej výroby (WIP) a toho, kto práve stojí v uličke.
Mapa teda nečíta vzdialenosť. Číta silu signálu a pomocou predpokladov ju prepočíta. Keď predpoklady prestanú platiť, poloha poskočí, aj keď sa sledovaný predmet nepohol.
Rovnako slabý signál, dve rôzne miesta
Predstavte si jeden prijímač. Tag A je vo voľnej uličke 10 m (33 ft) ďaleko a hlási približne -79 dBm. Tag B je len 3 m (10 ft) od prijímača, no za oceľovým regálom, a hlási tiež približne -79 dBm. Server, ktorý silu signálu považuje za vzdialenosť, zaradí oba tagy na rovnakú vzdialenú značku. Tag B sa vôbec nepohol, na mape však skočil na kruh vzdialený 10 m (33 ft).
Najzjavnejšou prekážkou sú oceľové regály. Rovnako pôsobí VZV, ktorý prejde medzi tagom a prijímačom, človek prechádzajúci okolo tagu, obrátená strana antény či viaccestné šírenie signálu, pretože sila signálu sa zmení bez skutočného pohybu tagu. Preto sa presnosť RSSI na báze BLE v kovových halách, keď sa prostredie posudzuje triezvo, často pohybuje v rozsahu približne 3 až 10 m (10 až 33 ft), ako popisuje článok BLE v RTLS: tri spôsoby, ako zistiť polohu v hale.
Na prítomnosť v zóne stačí, na určenie miesta nie
RSSI často stačí, keď treba vedieť len približne, kde sa niečo nachádza: je kamión v tomto krídle, za touto bránou, alebo ešte v hale rámp? Na takúto mierku vystačí veľa úloh hľadania a riadenia flotily. Na otázku, na ktorom mieste stojí mrežová paleta alebo či náklad leží presne na značke na podlahe, však nestačí. Práca v uličkách so strednou presnosťou, teda 1 až 3 m (3 až 10 ft), zvyčajne vyžaduje presnejšiu metódu než samotnú silu signálu, alebo aspoň hustejšie kotvy a dôkladnejšie filtrovanie. Presná poloha na podlahe s presnosťou pod meter (~3 ft) je už úplne iná úloha.
Rádiovú metódu treba prispôsobiť rozhodnutiu ešte pred nákupom hardvéru. O poradí krokov pojednáva článok Začnite rozhodnutím, nie technológiou. Širšiu definíciu RTLS nájdete v článku Čo je RTLS.
AoA kladie inú otázku
Iné algoritmy prestávajú brať silu signálu ako hlavnú mieru. AoA (uhol príchodu signálu) zisťuje, z ktorého smeru paket prišiel. Prijímač s viacerými anténami vyhodnocuje fázu signálu na poli antén. Dva prijímače dajú dva smery a miesto, kde sa pretnú, je odhadovaná poloha tagu. Meria sa teda geometria, nie jedno číslo v dBm.
Oceľ môže uhol skresliť aj tu a odrazy vytvárajú falošné smery. Pri mnohých úlohách na úrovni miest v hale je AoA s BLE lepšie, ak sú polia antén dobre rozmiestnené a priama viditeľnosť zostáva zachovaná. Nie je to však zázrak. Z hľadiska BLE ide o ďalšiu z možností popri klasickom a invertovanom riešení na báze RSSI, nie o inú rádiovú technológiu. Ako sa tieto tri riešenia BLE porovnávajú, vysvetľuje článok BLE v RTLS: tri spôsoby, ako zistiť polohu v hale, a rozsahy presnosti jednotlivých technológií porovnáva článok Porovnanie technológií RTLS: presnosť, výdrž batérie a cena.
Ako tento rozdiel využívajú tímy v praxi
1. Otázku pre halu pomenujte v metroch - Prítomnosť v zóne, hľadanie v uličke alebo na stanovišti, alebo presná poloha na podlahe. S presnosťou z brožúry nezačínajte.
2. Nevysvetliteľné skoky na mape berte ako rádiové počasie - Skôr než obviníte vodiča alebo digitálne dvojča, zistite, čo signál zablokovalo alebo odrazilo.
3. Vyberte metódu, ktorá odpovedá na vašu otázku - RSSI stačí na približnú prítomnosť v zóne. Ak záleží na tom, na ktorom mieste predmet stojí, treba zisťovanie smeru alebo iné metódy merania vzdialenosti. Dáta potom zlúčte do jedného pohľadu na halu pre internú logistiku a sledovanie výroby.
RSSI povie, aký silný je signál, nie ako ďaleko je tag. Ozvite sa nám, ak chcete otestovať, ktorá metóda lokalizácie sa hodí na rozhodnutia vo vašej hale.