Technológie RTLS na trhu
RTLS (systém lokalizácie v reálnom čase) hlási, kde sú označení ľudia, vozidlá, náradie alebo materiál, a to aj počas pohybu. Závody ho používajú na vyhľadávanie v reálnom čase, evidenciu prítomnosti pri bránach, bezpečnostné zóny, spätné prehrávanie trás a sledovanie areálu. Polohu môžu určovať rôzne technológie. Táto stránka prechádza hlavné z nich: BLE, RFID, UWB, SLAM, GPS, Wi-Fi, LoRaWAN a špeciálne postupy, ako sú fázové meranie vzdialenosti VHF a aktívne RFID pre RTLS.
BLE: tri spôsoby, ako z Bluetooth získať polohu v hale
Bluetooth Low Energy (BLE) je obvyklý východiskový bod pre sledovanie polohy v interiéri so strednou presnosťou. Tagy sú lacné, batéria vydrží dlho a telefóny či tablety už Bluetooth používajú. Presnosť sa zvyčajne pohybuje v rozsahu jeden až tri metre (3 až 10 ft), ak v hale nevadí kov a pokrytie je dostatočné. Polohu možno v BLE vypočítať tromi bežnými spôsobmi, ktoré nie sú zameniteľné.
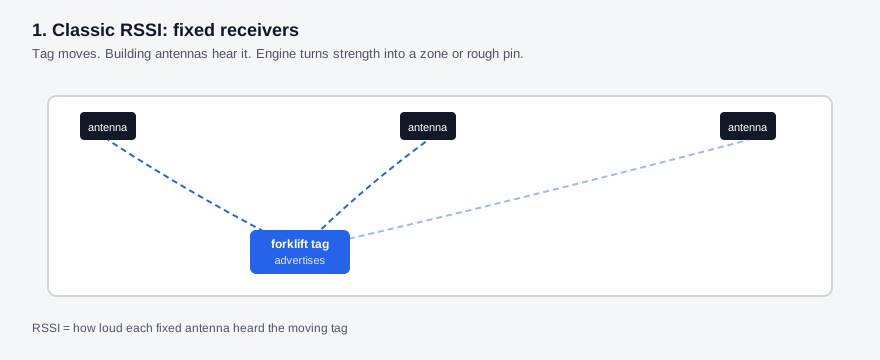
1. Klasické RSSI s pevnými prijímačmi - Tagy alebo beacony sú na VZV, mrežovej palete alebo preukaze a vysielajú signál. Pevné antény alebo lokátory ich zachytia a vyhodnotia RSSI, teda silu prijatého signálu. Z nameraných hodnôt systém určí zónu alebo približné súradnice. Je to učebnicová BLE sieť pre RTLS: infraštruktúra je na budove a pohyblivé objekty majú len lacný vysielač.
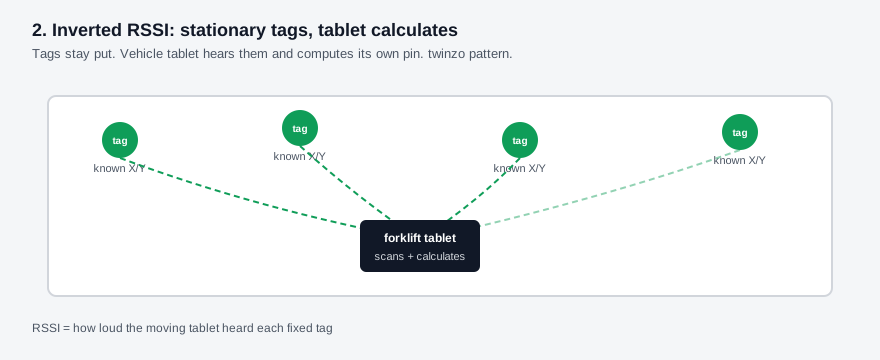
2. Obrátené RSSI: pevné tagy, polohu počíta mobilné zariadenie - Topológia sa otočí. Lacné tagy ostanú pevne na stĺpoch, regáloch alebo v stropných bodoch ako známe kotvy. Tablet (alebo telefón) na VZV tieto nehybné beacony skenuje, meria RSSI a svoju polohu na mape haly si vypočíta sám. Lokátorom sa tak stáva vozidlo. Takto twinzo nasadzuje BLE s minimom vyhradeného hardvéru pre lokátory a aj tak dodáva rovnaké dvojča v reálnom čase, aké sa využíva v internej logistike. Väčšina konkurenčných riešení naďalej umiestňuje lokátory na budovu a tagy na každý vozík. Obrátené usporiadanie je v priemyselných halách neobvyklé a je jedným z dôvodov, prečo sa nasadenia twinzo dajú rozširovať s tabletmi, ktoré závod už aj tak kupuje.
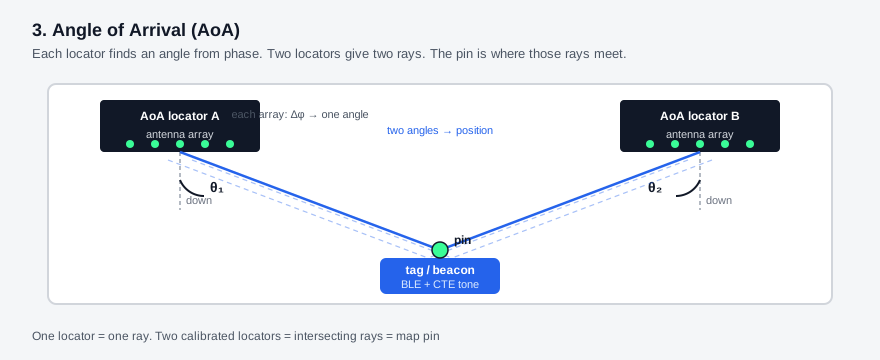
3. Uhol príchodu (AoA) - Smerové určovanie polohy v Bluetooth (5.1 a novšie) umožňuje lokátoru s viacerými anténami merať uhol prichádzajúceho paketu, nielen silu signálu. AoA môže posunúť BLE k polohe s presnosťou pod meter (~3 ft), ak zostava lokátorov a kalibrácia obstoja. Aj tu mu prekáža zahltené pásmo 2,4 GHz a odrazy od kovu, ale meria sa niečo iné než pri obyčajnom RSSI. Závody, ktoré chcú presnejšie BLE bez prechodu na UWB, začínajú práve tu.
Podrobnosti o všetkých troch topológiách, schémy a obmedzenia zariadení nájdete v článku BLE v RTLS: tri spôsoby, ako zistiť polohu v hale.
RFID: brány, blízkosť a súradnice X, Y, Z v reálnom čase
RFID zahŕňa tri spôsoby určovania polohy, ktoré predávajú rôzni dodávatelia za rôzne ceny. Bránu tvoria portálové antény na rampe, pri lakovni alebo pri expedičnej bráne. Načítanie potvrdí, že označený náklad prešiel, podobne ako bránka pri východe z obchodu zaznamená, že ste prešli. Blízkosť, vrátane aktívneho RFID, určí, ktorá čítačka, ktoré stanovište alebo pracovisko tag zachytilo. Ak sa ktorákoľvek z týchto udalostí spojí so zaskladnením vo WMS a stačí zóna, je jasné, či je náklad len „naskenovaný na rampe 2“, alebo stále „leží v severnom bufferi“.
Najpokročilejšou podobou je RFID RTLS, ktoré sleduje aktuálnu polohu. Antény sú na strope a hlásia X, Y a Z, kým sa tag pohybuje. Mnohé takéto nasadenia dosahujú približne jeden meter (~3 ft). Poloha sa zobrazuje na tej istej mape ako poloha z BLE alebo UWB. Ponuka na brány a ponuka na stropné antény sú dva rozdielne projekty.
Tri podoby RFID podrobne vysvetľuje článok RFID v RTLS: brány, blízkosť a súradnice X, Y, Z v reálnom čase.
UWB, keď rozhoduje presná poloha v hale
Ultraširokopásmová technológia (UWB) meria vzdialenosť krátkymi impulzmi a časom preletu, nie silou signálu. Pri čistej priamej viditeľnosti dosiahne presnosť pod meter (~3 ft), často desiatky centimetrov (~4 až 12 in). Na tom záleží, keď „pri linke 3“ nestačí a treba presnú polohu na vyznačenom mieste. Potvrdenie polohy pri rampe, úzke bezpečnostné zóny a ďalšie pravidlá založené na presnej polohe sú typické úlohy UWB v závodoch. Mnohé zakázané zóny sa však dajú riešiť aj so strednou presnosťou.
UWB si vyžaduje hustejšie kotvy, v tagoch kratšiu výdrž batérie a reálny pohľad na oceľové haly. Laboratórne údaje o presnosti na centimetre sa pod regálmi často rozplynú. Najprv treba prejsť krátku uličku v hale a rozširovať len tam, kde pokrytie obstojí. Viac o ToF, TWR, TDoA a mapách pokrytia sa dočítate v článku UWB v RTLS: meranie času preletu pre presnú polohu v hale.
SLAM, keď má vozidlo vlastnú mapu
SLAM umiestni na VZV alebo AMR zostavu s kamerou alebo lidarom. Oba varianty vytvárajú mapy z mračna bodov a hlásia aktuálnu polohu s presnosťou približne 10 cm (4 in), bez husto rozmiestnenej stropnej siete pre dané vozidlo. Systém dokáže rozpoznať aj ľudí, iné vozidlá a podobné objekty v dohľade, aj keď nemajú vlastnú jednotku. Niektorí dodávatelia pridávajú na vidlice snímače prítomnosti palety. Priebežné denné alebo hodinové opakované skenovanie haly z týchto mračien bodov je zatiaľ plán na blízku budúcnosť, nie štandardná funkcia. Silné a slabé stránky SLAM a to, kedy sa hodí, rozoberá článok SLAM v RTLS: keď má vozidlo vlastnú mapu. Pevné kamery na strope alebo na stĺpoch, ktoré sa snažia sledovať každého človeka a každý vozík bez senzorov na vozidlách, sú iná architektúra. Vo veľkých halách sa ťažko rozširujú (osvetlenie, zakrytý výhľad, počet kamier a údržba modelov). SLAM na vozidle umiestňuje senzory len na tie vozíky, na ktorých záleží. Opakované náklady na údržbu flotily a máp patria do výpočtu návratnosti, o ktorom je článok Čo zahrnúť do výpočtu návratnosti RTLS.
GPS vonku, LoRaWAN ako prenosová cesta
GPS (a širšia rodina GNSS) funguje v areáloch, na parkoviskách a na otvorených plochách, kde je vidieť oblohu. Katalógové údaje často uvádzajú približne 3 až 5 m (10 až 16 ft). Pri vozidlách a predmetoch, ktoré sa v areáli závodu pohybujú a majú bežné moduly, hlásená poloha často skáče o približne 20 až 50 m (65 až 165 ft). Vyššia presnosť vonku si vyžaduje ďalšie antény a špecializovaný hardvér GNSS, nestačí holý čip v sledovacom zariadení. Pod oceľovou strechou GPS nefunguje. Treba ho brať ako hrubú vonkajšiu vrstvu, ktorá pri dverách odovzdáva polohu vnútornému RTLS. Ďalšie podrobnosti o variantoch, odovzdávaní polohy a o tom, kedy sa GPS hodí, sú v článku GPS v RTLS: vonkajšie plochy a odovzdanie polohy v areáli.
LoRaWAN samo osebe nie je technológia na určovanie polohy. Je to sieť s dlhým dosahom a nízkou spotrebou na posielanie malých paketov. Závody a areály ju používajú na prenos dát z batériových sledovacích zariadení, signálov o stave senzorov alebo zriedkavých aktualizácií polohy v rozľahlých vonkajších či zmiešaných areáloch. Polohu však určuje GPS, proprietárny modul alebo iný systém merania vzdialenosti. LoRaWAN je len prenosová cesta, nie určenie polohy. Kto zamení prenos s určením polohy, v dopyte (RFQ) objedná nesprávnu položku.
Wi-Fi ako lokalizácia, nielen ako prenosová cesta
Wi-Fi sa v dopytoch objavuje v dvoch úlohách. Pri lokalizácii určujú polohu prístupové body podľa RSSI, odtlačku signálu (fingerprint) alebo Wi-Fi RTT, v kovových halách často s presnosťou okolo 5 až 15 m (16 až 50 ft). Pri prenose Wi-Fi len prenáša polohu, ktorú už vypočítala iná rádiová technológia. Veta „Wi-Fi už máme“ vyrieši len druhú úlohu, prvú nie. Varianty, cenu prieskumu a to, kedy stačí využiť existujúcu sieť, vysvetľuje článok Wi-Fi v RTLS: poloha zo siete závodu.
Špeciálne postupy: fázové meranie VHF a aktívne RFID
Nie každá ponuka je „BLE alebo UWB s dashboardom“. Dva postupy ukazujú, ako široko sa trh rozprestiera. Treba ich brať ako technológie, ktoré stojí za to rozpoznať v dopyte, nie ako úplný katalóg.
Fázové meranie vzdialenosti VHF využíva pevné gateway, ktoré vysielajú nemodulované nosné vlny VHF (zhruba 148 až 174 MHz, podľa národného prideľovania frekvencií). Sledovacie zariadenia merajú fázu, oddelia priamu cestu od odrazov a polohu vypočítajú priamo v zariadení. Nízka frekvencia prechádza stenami a stavebnými konštrukciami, takže niekoľko gateway môže pokryť veľký areál v interiéri aj exteriéri. Pri nasadeniach v automobilových závodoch je možná presnosť okolo 3 m (10 ft) so štyrmi anténami VHF a jednou súkromnou gateway LoRaWAN na ploche približne 40 000 m² (približne 430 000 ft²). Sledovacie zariadenie posiela polohu späť cez sieť LoRa, odkiaľ sa dá odovzdať do siete závodu cez Ethernet alebo LTE (4G / 5G). Pásma VHF riadi štát, takže pred vysielaním je v každej krajine potrebný schválený frekvenčný rozsah. Podrobnosti o silných a slabých stránkach a o tom, kedy sa hodí, sa dočítate v článku VHF v RTLS: fázové meranie vzdialenosti v halách a areáloch.
Aktívne RFID pre RTLS je variant založený na blízkosti: batériové tagy zachytáva gateway, a to buď v bunke s dlhým dosahom, alebo pri sieti budičov s krátkym dosahom. V usporiadaní so sieťou budiče stoja na známych miestach a mobilná gateway na VZV zachytí budič aj tag naraz, takže je jasné, že náklad je pri tejto kotve. Polohu určuje hustota siete: približne 5 m (16 ft) pri hustej sieti, alebo prítomnosť na úrovni centimetrov pri pracovisku. Riešenie obstojí aj v silno kovových halách, kde BLE často zlyháva. Je to iný produkt s inou cenou než RFID RTLS so stropnými anténami, ktoré hlási aktuálne súradnice X, Y a Z.
Ako sa tímy rozhodujú, aby sa v rádiových technológiách nestratili
1. Pomenujte otázku, ktorú denne rieši zmena - Hľadanie v uličke, hrubá prítomnosť v zóne, prítomnosť pri bráne, úzka bezpečnostná zóna, súvislá trasa VZV alebo terminálový ťahač. Jedna otázka, jedna minimálna presnosť. Až potom vyberte rodinu technológií.
2. Oddeľte určenie polohy od prenosu - Polohu určujú GPS, BLE RSSI, AoA, UWB ToF, SLAM, poloha z Wi-Fi a fázové VHF. Prenášajú ju LoRaWAN, 4G, Wi-Fi ako prenosová cesta a API. Kupujte obe časti zámerne.
3. Posudzujte batériu a frekvenciu vzorkovania spolu s rádiovou technológiou - Pasívne tagy, viacročné gombíkové batérie a napájané tablety sú rôzne prevádzkové modely. Prebudenie pohybom a vysielanie raz za pätnásť minút predĺži výdrž batérie, ale špagetový diagram nemá z čoho vzniknúť. Pre analýzu trás treba plánovať aspoň jeden záznam polohy každých 5 sekúnd (ideálne každé 3 sekundy). Podrobnosti nájdete v článku Výdrž batérie v RTLS: napájanie, pasívne tagy a frekvencia vzorkovania.
4. Kombinujte technológie na jednej mape - V halách už beží BLE na logistických vláčikoch, používa sa RFID ako brána, zóna blízkosti alebo stropné antény so súradnicami X, Y, Z v reálnom čase a UWB len tam, kde je potrebná presná poloha. Úlohou twinzo je spoločné digitálne dvojča a prevádzková vrstva nad ním, od sledovania výroby po logistiku, nie presadzovanie jednej technológie. Od definícií sa dá začať v článku Čo je RTLS a možnosti produktu sú v prehľade funkcií.
Podrobné články o BLE, RFID, UWB, VHF, SLAM, GPS, Wi-Fi a výdrži batérie pomôžu zostaviť užší výber toho, čo patrí do ďalšieho dopytu. Porovnanie presnosti, výdrže batérie a ceny vedľa seba je v článku Porovnanie technológií RTLS: presnosť, výdrž batérie a cena. Ozvite sa nám a rovnakú voľbu si prejdeme na modeli vášho závodu.