Čo je RTLS
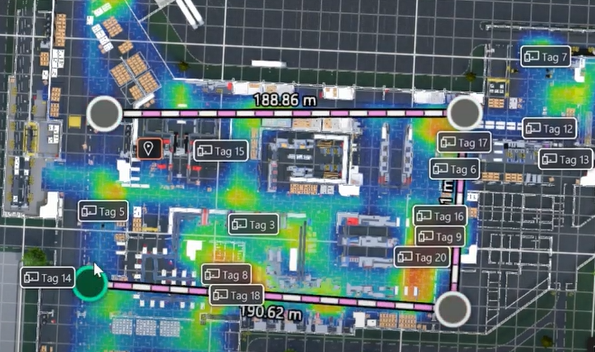
Systém lokalizácie v reálnom čase (RTLS) vďaka tagom ukazuje, kde sú práve ľudia, vozidlá, náradie alebo materiál, a to aj počas pohybu. Ide o aktuálnu zónu alebo súradnicu, nie o posledný čiarový kód ani o posledné skladové miesto v WMS.
Čo RTLS znamená priamo v hale
V praxi je RTLS systém, ktorý vďaka tagom ukazuje, kde sú práve ľudia, vozidlá, náradie alebo materiál, a to aj počas pohybu. Nejde o skladové miesto zadané pri zaskladnení ani o stanicu, kde ich naposledy načítal skener, ale o aktuálnu zónu alebo súradnicu. Poloha sa obnovuje tak často, že majster môže poslať vodiča rovno na správne miesto a nikto nemusí nič hľadať. Závody ho používajú na sledovanie polohy, ktoré musí sedieť s tým, čo sa v hale deje počas celej zmeny, nielen pri ďalšom kontrolnom bode.
RTLS nie je ani GPS pre vnútorné priestory. Pod oceľovou strechou a medzi hustými regálmi sa satelitný signál stráca. Vnútorné RTLS používa rádiové technológie, bránové čítačky alebo senzory na samotnom vozidle a umiestni sledovaný objekt na mapu haly, ktorú ľudia už poznajú. Dodávatelia ju často nazývajú systémom na určovanie vnútornej polohy. RTLS je závodný názov pre tú istú úlohu vtedy, keď podľa výstupu treba hneď rozhodnúť, nie len raz zamerať polohu.
Čo záznamy z posledného skenu neukážu
Väčšina prevádzok už polohu zaznamenáva bodovo, po jednotlivých krokoch. Čiarový kód na rampe potvrdí, že paleta prišla. Zaskladnenie do WMS zapíše skladové miesto. Dokončenie v MES potvrdí, že zákazka odišla z pracoviska 4. Presun v ERP zaznamená, že zásoba prešla na skladové miesto. To sú udalosti, ktoré platia v okamihu, keď ich niekto načítal alebo potvrdil. Zastarajú hneď, ako vysokozdvižný vozík (VZV) odbočí, zaparkuje v bufferi alebo zloží mrežovú paletu o uličku vedľa, lebo pridelené miesto v regáli bolo blokované.
Preto aj v závodoch, ktoré už majú skladový softvér, ľudia stále zbytočne chodia po hale a hľadajú. V halách automobiliek aj výrobcov bielej techniky sa aj tak strácajú minúty na otázke „kde je logistický vláčik“, hoci každá paleta má ID, lebo ID nie je poloha online. Mrežové palety s rozpracovanou výrobou (WIP) sa rozchádzajú po hale. Vratné prepravné stojany stoja za linkou, ktorá im nepatrí. Vodič, ktorý cez vysielačku hlásil „som na ceste“, môže čakať v spoločnej uličke. RTLS tieto systémy nenahrádza. Dopĺňa minúty medzi ich udalosťami, aby mapa sedela s halou.
Tagy, kotvy a aktuálna mapa
Fungujúce RTLS má tri časti, na ktoré sa dá v hale ukázať. Tagy alebo beacony hlásia svoju identitu. Pevné kotvy, lokátory, gateway alebo čítačky stoja na známych miestach v hale. Lokalizačný server z rádiového obrazu vypočíta polohu a mapa položí špendlík tam, kde operátori už pozerajú: severný buffer, rampa 2, príjem na linku 3. Pri BLE nemusí byť pevná len jedna strana. Pevné gateway sledujú beacony na sledovaných objektoch, alebo batériové beacony stoja na mieste a gateway na VZV si počíta vlastnú polohu. Bez mapy zostane tabuľka súradníc. S mapou majster vidí tú istú halu, v ktorej stojí vodič.
Rádiová technológia nie je jeden produkt. Bluetooth Low Energy (BLE) je bežná voľba so strednou presnosťou okolo jedného až troch metrov (3 až 10 ft). Montuje sa dvoma spôsobmi. Pevné BLE gateway na PoE sledujú pohyblivé beacony na objektoch. Alebo batériové BLE beacony slúžia ako pevné kotvy a BLE gateway na objekte, zvyčajne Android zariadenie alebo špecializovaný gateway, si počíta vlastnú polohu. Druhé usporiadanie obíde káblovanie po hale a hodí sa na vozidlá s vlastným napájaním, napríklad VZV a AGV. Prvé sa hodí na označenie množstva mrežových paliet alebo náradia bez vlastného napájania. Hrubá prítomnosť v zóne je iná úloha: stačí vedieť, že objekt je v krídle budovy (rádovo 2 000 m² / približne 21 500 ft²) alebo že prešiel úzkym miestom. Takéto nastavenie s nízkou presnosťou nie je to isté ako sieť so strednou presnosťou 1 až 3 m (3 až 10 ft). Ultra-wideband (UWB) je užšia lokalizácia. RFID má tri podoby, u rôznych dodávateľov a v rôznych cenových hladinách. Brána potvrdí prítomnosť pri dverách rampy: označený náklad prešiel týmto kontrolným bodom. Proximity ukáže, ktorá čítačka alebo ktoré pracovisko tag zachytilo. Najpokročilejšia podoba je RFID RTLS: antény na strope sledujú aktuálne X, Y a Z, často okolo jedného metra (~3 ft). Rozdiely sú v článku RFID v RTLS: brány, blízkosť a súradnice X, Y, Z v reálnom čase. Niektoré vozíky majú vlastnú lokalizáciu cez SLAM, takže si polohu určujú podľa pôdorysu a nepotrebujú hustú sieť na strope. Wi-Fi vie pokryť veľkú zónu, keď závod už má prístupové body a nepotrebuje úzku polohu. Na vonkajších plochách sa naďalej používa GPS, lebo obloha je otvorená. Kombinácia je bežná. Jedna hala môže mať BLE s gateway na vozíku pre flotilu, bránové alebo proximity RFID načítanie na expedičných dverách, RFID RTLS s anténami na strope a aktuálnym X, Y, Z na mrežových paletách, ktoré už RFID tagy majú, a UWB len na zakázanej zóne.
Čo závod so špendlíkom urobí, je druhá polovica systému. Aktuálna poloha môže ukončiť hľadanie, spustiť pravidlo zakázanej zóny, znova zostaviť špagetovú trasu alebo ukázať čas zotrvania v zablokovanom bufferi. Nič z toho sa nestane, ak tím len ukladá súradnice do historickej databázy, ktorú počas zmeny nikto neotvára.
Lokalizačná presnosť je rozhodnutie, na ktorom záleží
Presnosť nie je číslo z brožúry, ktoré treba maximalizovať. Ide o to, aká veľká môže byť odchýlka, kým ďalší krok zlyhá. Hrubá prítomnosť v zóne stačí na to, že objekt je v tomto krídle budovy alebo že prešiel úzkym miestom. Hľadanie so strednou presnosťou potrebuje uličku alebo buffer: meranie BLE na jeden až tri metre (3 až 10 ft) stačí, aby odpadlo päťminútové hľadanie, a pre väčšinu logistických úloh v závode je tento rozsah už dosť presný. Posledné metre sa aj tak prejdú pešo. Tento rozsah BLE platí pre obe usporiadania: pevné PoE gateway sledujúce pohyblivé beacony aj batériové beacony, ktoré zachytáva gateway na napájanom VZV alebo AGV. Bezpečnostné uzamykanie a potvrdenie pri rampe potrebujú užšiu polohu. UWB pod jeden meter (~3 ft) má zmysel vtedy, keď „blízko linky“ nie je to isté ako presná poloha na značke na podlahe. Mnohé zakázané zóny už fungujú so strednou presnosťou. Bránové RFID načítanie pri dverách rampy je úloha prítomnosti: označený náklad prešiel týmto kontrolným bodom. Proximity RFID pomenuje čítačku, ktorá tag zachytila. RFID RTLS s anténami na strope kreslí trasu ako aktuálne X, Y a Z. Takéto stropné inštalácie zvyčajne dosahujú okolo jedného metra (~3 ft), teda v rovnakom rozsahu ako typické BLE so strednou presnosťou, keď závod chce súvislú polohu a už preferuje RFID tagy.
Pri mnohých prvých stretnutiach je vnútorné GPS pasca. Na vonkajšej ploche funguje. Pod kovovou strechou nie. Aj kúpa užšej rádiovej technológie, než rozhodnutie potrebuje, má cenu: viac kotiev, kratšia výdrž batérií tagov, hustejšia kalibrácia. Súvisiace stránky tejto wiki ten rozdiel rozoberajú podrobnejšie, od článku začnite rozhodnutím, nie technológiou po porovnanie technológií RTLS.
Kovové regály, pohybujúce sa VZV a betónové steny odrážajú rádiový signál. Dodávateľ, ktorý z prázdneho laboratória cituje centimetrovú (palcovú) presnosť, necituje vašu halu B. Berte uvedené rozsahy ako to, čo udržiavaná priemyselná inštalácia zvyčajne dosahuje, a pred rozšírením siete si prejdite krátku uličku priamo vo svojej hale.
Ako si tímy v závode vyberajú systém
1. Pomenujte otázku, ktorá bude tento štvrťrok záväzná. Ak ide hlavne o to, v ktorej uličke stojí posledná paleta konkrétnej položky, rozumné je začať s BLE so strednou presnosťou. Ak stačí vedieť, či je ešte v tomto krídle budovy, hrubá prítomnosť v zóne alebo načítanie na úzkom mieste postačí. Ak ide o presnú polohu na značke na podlahe, samotná geometria určí rádiovú technológiu. Nekupujte UWB na problém hľadania a neočakávajte od BLE, že overí značku v centimetroch (v palcoch). Mnohé zakázané zóny už fungujú so strednou presnosťou.
2. Oddeľte prítomnosť od trasy. Potvrdenie na rampe, kontrola expedičných dverí a odovzdanie mrežovej palety často potrebujú kontrolné RFID alebo čítačku na známom mieste. Súvislé trasy VZV, analýza jázd naprázdno a hľadanie online potrebujú tok, ktorý sa aktualizuje, kým sa vozidlo hýbe. Tým tokom môže byť BLE, UWB, SLAM alebo RFID RTLS s anténami na strope, ktorý hlási aktuálne X, Y a Z, často okolo jedného metra (~3 ft), keď závod už RFID tagy používa a chce polohu online. Bránové alebo proximity načítanie je iná cenová hladina RFID a tú trasu nekreslí. Keď sa úloha prítomnosti zmieša s položkou na kreslenie trasy alebo naopak, závody preplatia brány, ktoré stačilo naskenovať, alebo nedostatočne vybavujú haly, od ktorých očakávali mapu.
3. Položte špendlík na halu, ktorej ľudia už veria. Súradnice v tabuľke stále treba dodatočne interpretovať. Prevádzkový obraz, ktorý logistika a výroba skutočne použijú, je aktuálne digitálne dvojča, tá istá vrstva, ktorú opisuje článok typy digitálnych dvojčiat. Ak mapa nesedí so stĺpmi a dverami v hale, projekt RTLS sa stane ďalšou obrazovkou, ktorú nikto neotvára.
4. Starajte sa o tagy ako o vysielačky. Batérie, upevnenie a stratené identifikačné karty sú súčasťou systému. Lacný tag, ktorý zomrie každý štvrťrok, potichu premení mapu na odhad z minulého týždňa. Frekvenciu aktualizácie prispôsobte rozhodnutiu: pri hľadaní môže byť nižšia než v bezpečnostnej zóne.
Keď je poloha na aktuálnom digitálnom dvojčati
Keď je jasné, čo má RTLS robiť, prichádza na rad twinzo. Produkt nemá byť ďalší lokalizačný dodávateľ, ale aktuálny pohľad na halu, ktorý vie prijať BLE, UWB, RFID, SLAM alebo systémy, ktoré už máte, a položiť tie špendlíky vedľa stavu materiálu a výrobných signálov. Logistika ten obraz používa na optimalizáciu vnútornej logistiky. Majstri ten istý model používajú na sledovanie výroby, keď linka čaká na náklad, ktorý odišiel z rampy neskoro. Podrobnosti nájdete v prehľade funkcií a dlhší úvod do kombinovania rádiových technológií v článku Začíname s RTLS.
Pojem, ktorý treba najprv ustáliť, je jednoduchší než celá technická sústava. RTLS ukazuje, kde je predmet s tagom práve teraz, s presnosťou, ktorú potrebuje ďalší krok, na mape, ktorej zmena už rozumie. Investujte práve do toho. Digitálne dvojča potom polohu prenesie do úloh, ktoré už dnes rieši rampa.
Ozvite sa nám, ak si tú istú lokalizačnú otázku chcete prejsť na modeli vášho závodu.