SLAM (Simultaneous Localization and Mapping, teda simultánna lokalizácia a mapovanie) odhaduje polohu zariadenia (pozíciu a orientáciu) a zároveň tvorí alebo aktualizuje mapu neznámeho prostredia. V interiéri a v závodoch s veľkým podielom kovu je GNSS slabé alebo nedostupné. Rovnakú úlohu riešia RTLS na báze beaconov a UWB, ale s pevnou infraštruktúrou. SLAM si vystačí len s palubnými senzormi: kamerami, IMU, LiDARom alebo ich kombináciou.
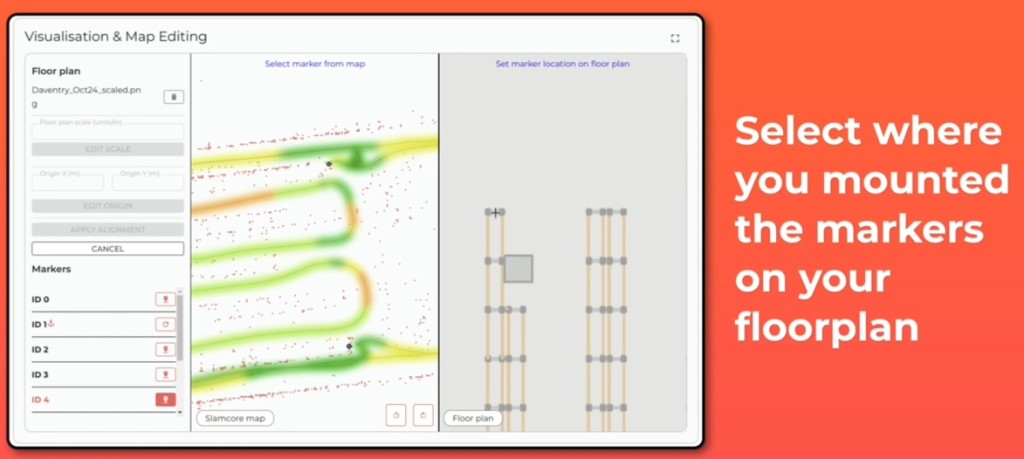
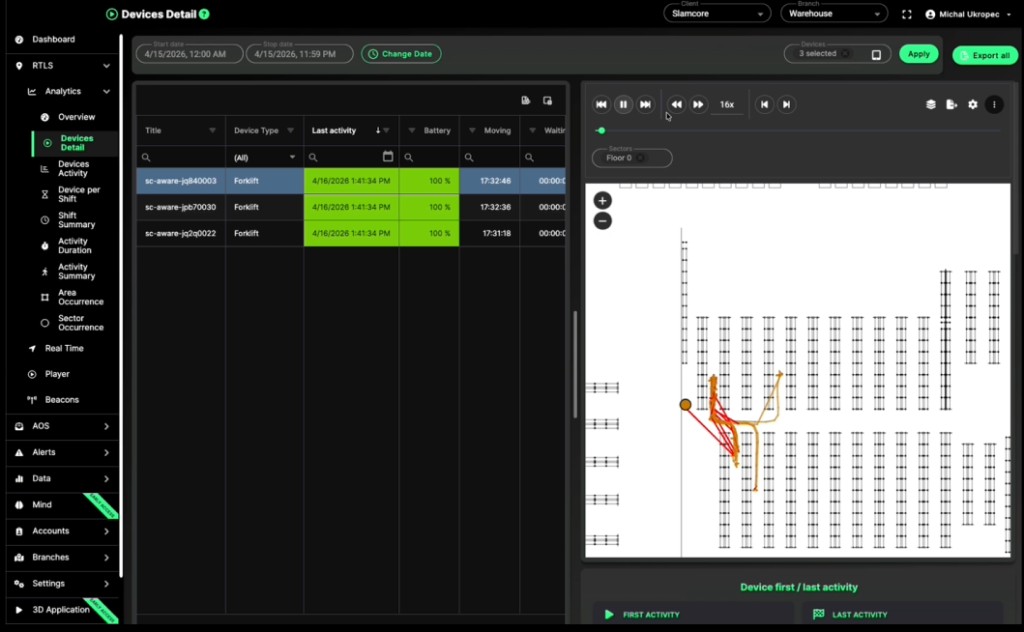
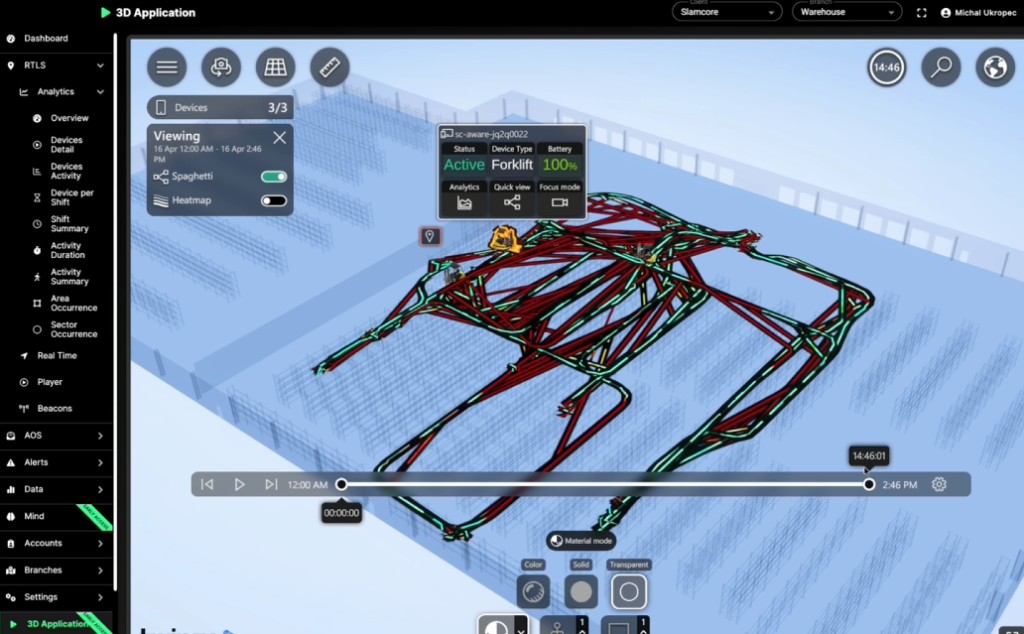
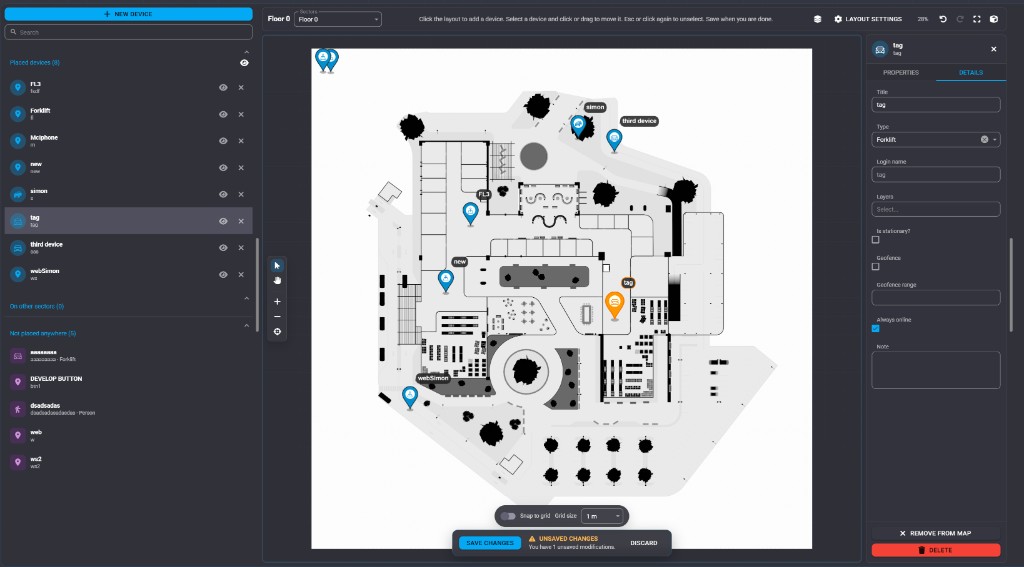
Prevádzkové systémy potrebujú nepretržitý tok polôh v súradniciach mapy, zvyčajne s frekvenciou desiatok hertzov, a mapu, voči ktorej sa môžu lokalizovať aj ďalšie jazdy. Keď sa súradnice SLAM zarovnajú s pôdorysom závodu, z týchto polôh vzniknú trasy vysokozdvižných vozíkov, dráhy AMR a špagetové diagramy v digitálnom dvojčati. Bez zarovnania je trasa metricky použiteľná len vo vlastných súradniciach a vedľa stien z CAD alebo oblastí v twinzu je nepoužiteľná.
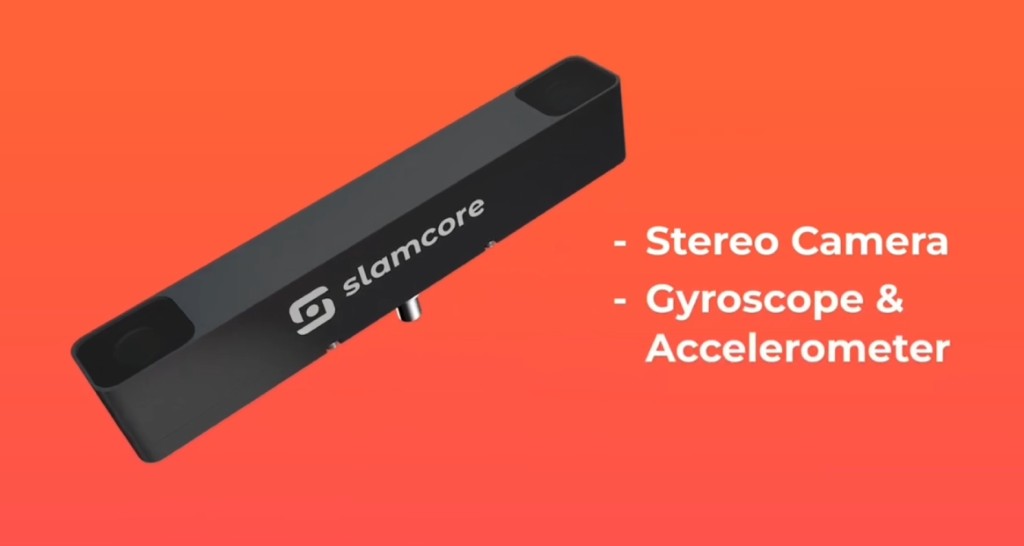
Článok zostáva pri technickej stránke: modely senzorov, front end so sledovaním pohybu, optimalizácia v back ende, uzatváranie slučiek, zarovnanie, spôsoby zlyhania a komerčné riešenia vrátane Slamcore.