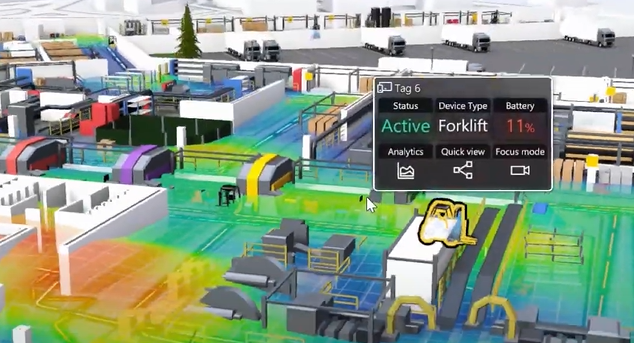
Riadenie výroby čaká na vyhradený náves od dodávateľa prvej úrovne. Na mape v TMS ide po D1 na sever, GPS sa ohlási každých pár minút a odhadovaný príchod je o 9:40. O 9:55 niekto zavolá na bránu. Kamión je už v areáli, no mapa ho naďalej ukazuje dvadsať kilometrov na juhu, pretože hneď po zjazde z diaľnice do areálu stratil mobilný tracker priamy výhľad na oblohu a bodka sa prestala obnovovať.
Rampa dva je prázdna. Na rampe štyri stojí iný dopravca. Vozíkári prehľadávajú areál pešo a po vysielačkách sa rozbehne volanie. Náves bolo vidno tristo kilometrov, no posledných tristo metrov (~1 000 ft) nie, a práve tam sa rozhoduje o práci ľudí, čase na rampe a zásobovaní linky.
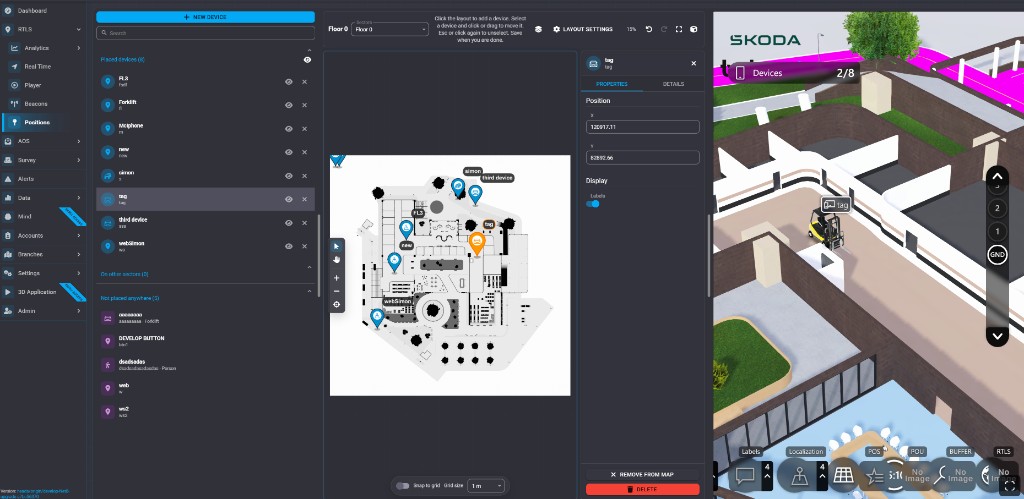
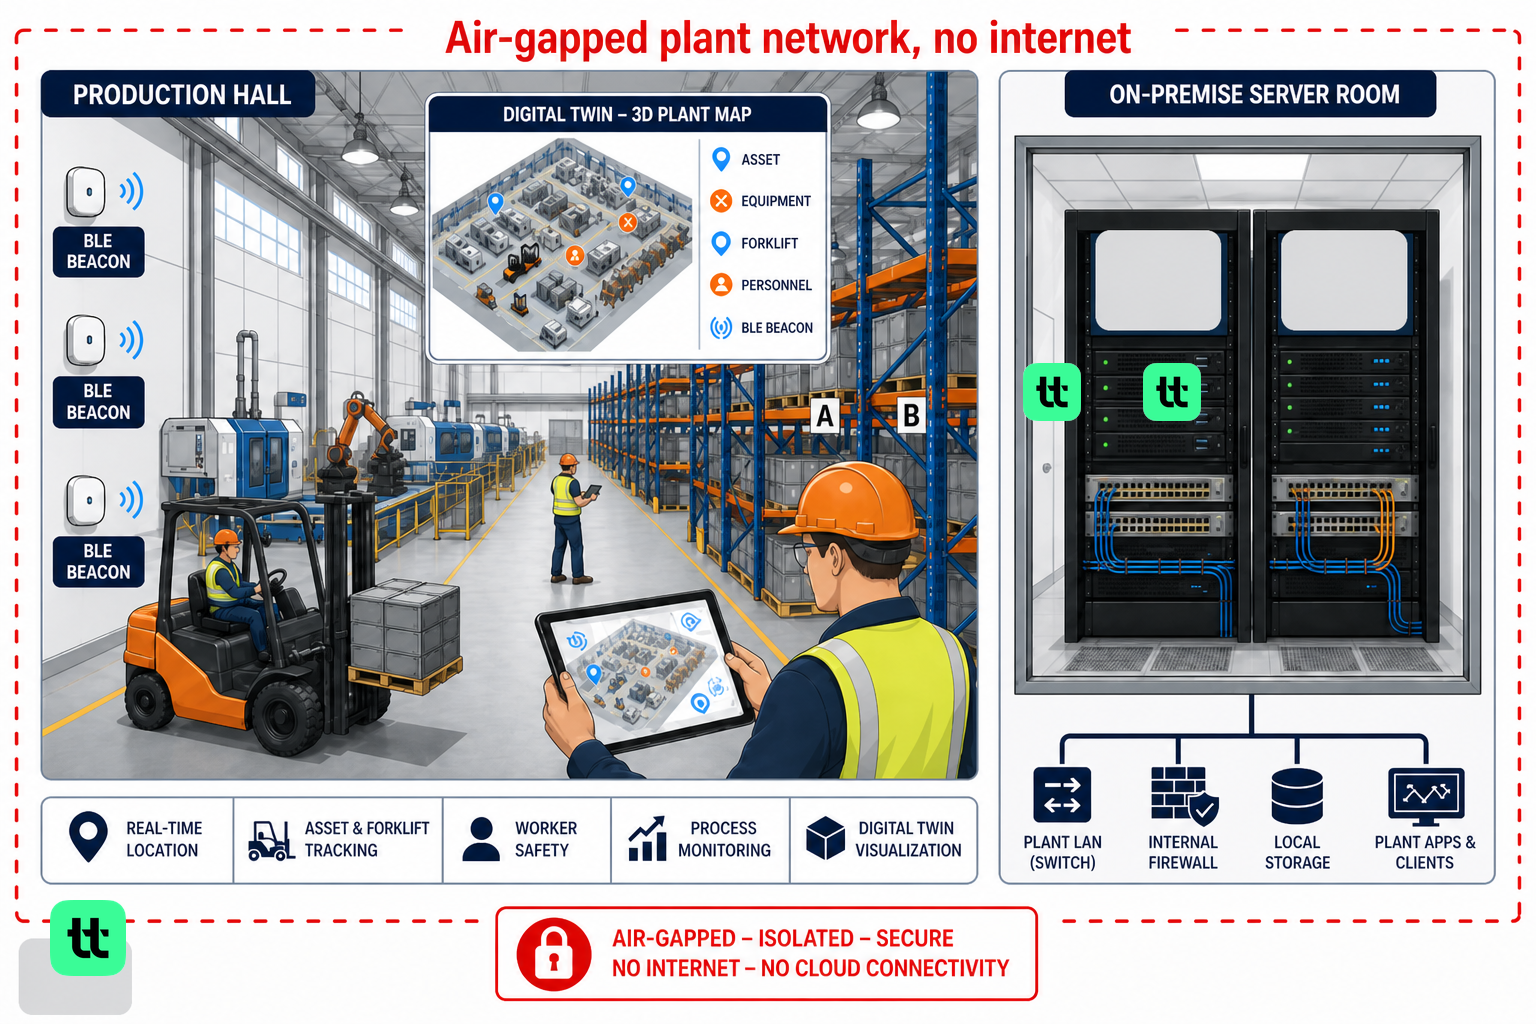
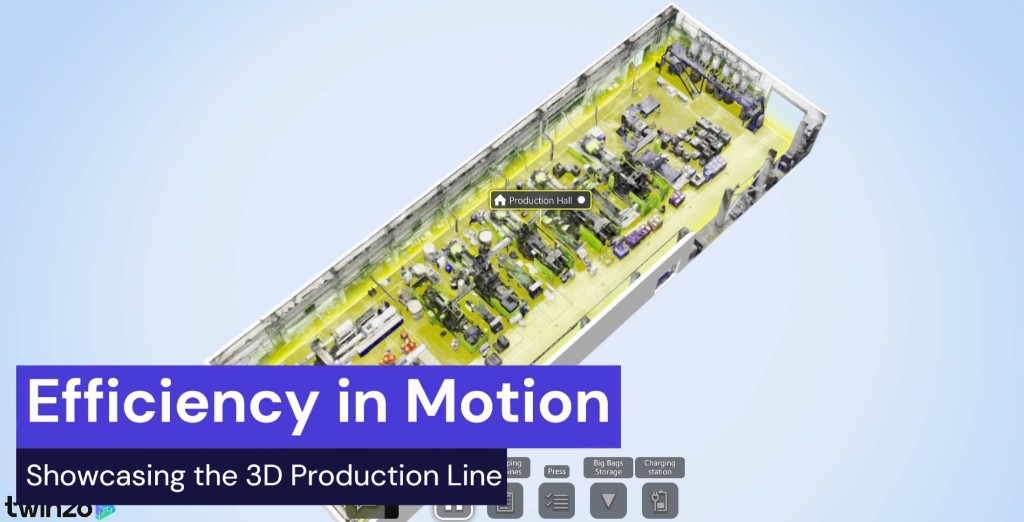
Takáto medzera je bežná. GPS a mobilné trackery fungujú pod otvorenou oblohou, kým strechy, steny a kovové opláštenie signál tlmia alebo rozptyľujú. Väčšina závodov rieši posledný úsek telefonátmi, záznamami z brány a papierovými avízami ASN, ktoré sa nikdy nedostanú na mapu plánovačov v hale. twinzo oba úseky prepojí. Vonkajšiu trasu vedie na súradniciach GPS, a keď objekt prejde cez geofence areálu, prevezme ho RTLS v interiéri. Obe časti ukáže na jednom modeli závodu, takže pracovník na rampe vidí kamión pri rampe štyri, a nie na diaľnici.