Blog

Žiadajte mapu pokrytia, nie 30 cm (12 in) na slajde

Prejdite si mapu pokrytia v oceľových uličkách, tam, kde sa to oplatí, zvoľte presnosť na úrovni miesta alebo zóny a prestaňte kupovať laboratórne centimetre pre existujúcu halu.

  • Patrik Pasko

  • September 21, 2026

twinzo logistics analytics on a phone
Žiadajte mapu pokrytia, nie 30 cm (12 in) na slajde

Chyba o meter (~3 ft) a tag je v susednej uličke

UWB v laboratóriu dokáže hlásiť 30 cm (12 in). V zaplnenej uličke skladu je číslo často bezpredmetné. Bežné selektívne paletové regály nechávajú medzi čelami pre vozík s protizávažím zhruba 3 až 3,5 m (10 až 11,5 ft). Pri rozložení s veľmi úzkymi uličkami sa šírka blíži k 2 m (~7 ft). Chyba merania vzdialenosti 1 až 2 m (3 až 7 ft) stačí na to, aby sa bod vozíka na mape ocitol v susednej uličke alebo priamo v oceľovej konštrukcii regálu.

‍

Ide o chybu procesu, nie o zaokrúhlenie. WMS už pozná miesto (12-B-04) a vodič vidí čelo regálu. Ak mapa RTLS ukazuje inú uličku, než tú, v ktorej vozík naozaj je, ľudia sa vrátia k vysielačke. Systém, ktorý mal tento reťazec nahradiť, sa tak stane ďalším zdrojom, ktorý si protirečí.

‍

Návrh treba robiť pre existujúcu halu: kovové regály, mezaníny a vozíky odstavené tam, kde je náklad alebo nabíjačka. Požiadavkou je presnosť primeraná takejto hale, nie laboratórne centimetre.

‍

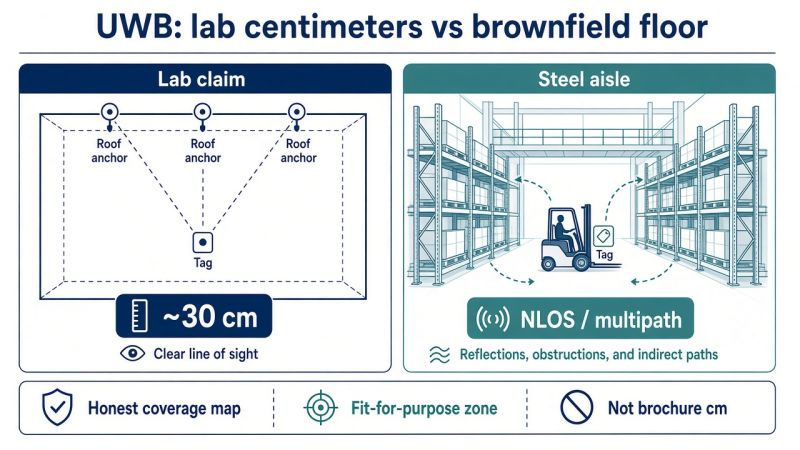
Laboratórny údaj UWB okolo 30 cm (asi 12 in) pri priamej viditeľnosti oproti NLOS a multipath v oceľovej uličke skladu

Laboratórna priama viditeľnosť nie je vaša hala

Slajdy dodávateľov ukazujú prázdnu miestnosť, kotvy pod strechou a tag s jasnou priamou viditeľnosťou. V takejto geometrii môže byť obojsmerné meranie vzdialenosti pomocou ultraširokopásmovej technológie veľmi presné. Prvá dorazí priama dráha signálu, čas preletu sa premieta do vzdialenosti a chyba zostáva malá, lebo nič impulz nezablokuje ani neodrazí.

‍

Sklad má geometriu presne opačnú. Paletové regály tvoria oceľovú mriežku s nákladom v každej úrovni. Mezaníny pridávajú nad jazdnú uličku kovovú rovinu. Dvere rámp, mrežové palety a karoséria vozíka stoja v dráhe rádiového signálu. Vozíky parkujú pod mezanínmi pri nabíjacích miestach a na poslednom voľnom mieste medzi dvojhlbokými regálmi. Tieto miesta vyberá prevádzka, nie rádiové podmienky.

‍

Laboratórny údaj je správna fyzika pre prázdny priestor s LOS. Nie je to meranie vašej haly. Z prázdnej ukážky, stánku na veľtrhu ani z laboratória dodávateľa sa nedozviete, ako sa tag správa medzi zaplnenými čelami regálov, keď pod tými istými kotvami parkujú ďalšie vozíky.

‍

NLOS a multipath zväčšujú chybu

Bez priamej viditeľnosti (NLOS) znamená, že priama dráha je zablokovaná. Viaccestné šírenie (multipath) znamená, že impulz dorazí aj po odraze od čiel regálov, stožiara vozíka, podlahy mezanínu alebo odstaveného vozíka. Lokalizačné algoritmy UWB sa snažia zachytiť prvú prichádzajúcu dráhu. Keď je slabá alebo chýba, zachytia až neskorší odraz. Nameraná vzdialenosť pritom aj tak vyzerá vierohodne, no poloha sa mýli o metre, nie o centimetre.

‍

Pokrytie namerané v prázdnej jazdnej uličke v polovici zmeny sa nebude zhodovať s pokrytím pri striedaní zmien, keď pod mezanínom pri nabíjacích miestach stojí viac vozíkov. Tagy sú vtedy za oceľovými podlahami a vedľa ďalších kovových karosérií. Inštalácia nezlyhala, vozíky len parkovali tak, ako to v závode naozaj chodí.

‍

Merania pokrytia Wi-Fi s tým už počítajú. Prístupové body sa necertifikujú podľa prázdneho laboratórneho pôdorysu a problémové kúty sa obchádzajú so zaplnenými regálmi. RTLS potrebuje rovnaký prieskum, najmä v existujúcich halách, kde oceľ stála skôr než kotvy.

‍

Presnosť na úrovni skladového miesta, uličky a zóny sú rôzne úlohy

Presnosť je zadanie pre konkrétnu úlohu, nie jedno číslo pre celý závod. Inventúra alebo potvrdenie vychystania, ktoré sa musí zhodovať so skladovým miestom (12-B-04), vyžaduje presnosť na úrovni skladového miesta. Špagetový diagram VZV, zápchy, jazdy naprázdno a otázka „v ktorej hale je požičaný vozík“ sú úlohy na úrovni uličky alebo zóny. Veta „potrebujeme všade 30 cm (12 in)“ znamená, že sa UWB kúpi nadmieru a v najhoršej uličke aj tak zlyhá.

‍

Statické zásoby už majú vo WMS ID skladových miest. Rádiovú technológiu s presnosťou na centimetre preto nepotrebujete pre každú položku. Pre takýto tovar je lacnejším zdrojom polohy riešenie opísané v článku Zásoby v 3D priamo z ERP bez inštalácie RTLS: bod pochádza zo systému, ktorý miesto už eviduje. Rozpočet na rádiovú technológiu treba minúť na pohyblivé objekty, o ktorých WMS nemá údaje: vozíky, logistické vláčiky a mrežové palety.

‍

Optimalizácia logistiky zlyháva, keď nevidno, v ktorej uličke sa počas zmeny stráca najviac času, ktorý buffer je zablokovaný alebo ktorá trasa je jazda naprázdno. Na takéto otázky stačí úroveň zóny. Kotvy s presnosťou na skladové miesto sa vyplatia len tam, kde zlá ulička zastaví vychystávanie alebo poruší bezpečnostné pravidlo. Toto rozdelenie treba napísať skôr, než niekto začne obsadzovať strop kotvami.

‍

Falošné upozornenia na zakázanú zónu zničia bezpečnostné pravidlo

Závody maľujú chodníky pre chodcov a únikové cesty, lebo kolízie vozíkov s chodcami sú známy rizikový scenár. Tieto pruhy sa potom stanú zakázanými zónami v dvojčati s upozornením pri vstupe objektu s tagom. Pravidlo funguje, len ak je bod v pruhu vtedy, keď je v ňom vozík.

‍

Ak odraz signálu posunie polohu tagu o meter (~3 ft) do chodníka, upozornenie sa spustí, kým je vozík ešte v jazdnej uličke. Operátori ho potvrdia a potom stlmia. Neskorší skutočný vstup do únikovej cesty už nevyvolá žiadnu reakciu. Ochranou je dôvera a odraz signálu ju ničí. Brožúrové centimetre o tomto spôsobe zlyhania mlčia.

‍

Primerané riešenia sú širší polygón zakázanej zóny, prah času zotrvania pred upozornením, hustejšie pokrytie len na tomto koridore alebo zdržanlivosť pri bezpečnostnom pravidle na úrovni skladového miesta v oceľovom úseku, ktorý ste nezmapovali. Optimalizácia internej logistiky v dvojčati má zmysel, keď zakázané zóny, špagetové diagramy a zápchy zdieľajú jeden obraz haly, ktorému ľudia veria aj po druhom týždni.

‍

Dôkazom je mapa pokrytia na vašom pôdoryse

Potrebným dôkazom je mapa pokrytia vo vašej hale, nie slajd. Merať treba so zaplnenými regálmi a s tagom na skutočnom vozíku, v uličke, ktorá už dnes robí problémy s rádiovým signálom. Mapa musí ukázať, kde chyba nevybočí z uličky, kde bod preskočí skladové miesto a kde je poloha nepoužiteľná. Brožúrové centimetre na takýto výkres nepatria.

‍

Tag namontujte tam, kde ho bude mať prevádzka: na mrežovej palete, streche kabíny alebo ochrannom ráme stožiara. Nemerajte vo výške hrude v strede uličky. Meranie zopakujte s ďalším vozíkom na najhoršom parkovacom mieste a potom pod mezanínom na konci zmeny. Ak dodávateľ takúto mapu dodať nevie, máte laboratórne číslo, nie číslo z vášho závodu.

‍

Mapu preneste do rovnakého modelu haly, s akým pracujú operátori. Miesto bez pokrytia má byť vidieť vedľa regálu, nie v PDF od dodávateľa. Riešenie twinzo (pozrite si Funkcie twinzo) stojí na takomto spoločnom obraze haly, nie na jednej rádiovej technológii, ktorá má pokryť celú budovu.

‍

Ako urobiť skúšku primeranú účelu

Najprv pomenujte úlohu, až potom technológiu. Merajte len to, čo úloha potrebuje.

‍

1. Napíšte rozhodnutie, ktoré má bod podporiť - vychystanie z konkrétneho miesta, prítomnosť v uličke, obsadenosť haly alebo vstup do zakázanej zóny. Ak si dve úlohy protirečia, ide o dve zóny, nie o jeden cieľ presnosti.

2. Vyberte najnáročnejší úsek - zaplnené selektívne regály, jazdu pod mezanínom, rampu s otvárajúcimi sa dverami, nabíjaciu skupinu. Neschvaľujte prázdnu príjmovú halu a výsledok nerozširujte na celý závod.

3. Tag namontujte tak, ako s ním bude prevádzka pracovať - rovnaká výška, rovnaký kov v okolí, rovnaké návyky pri parkovaní. Meranie s ručným zariadením vozíky nenahradí.

4. Hodnoťte zhodu v uličke a na skladovom mieste, nie priemerné centimetre - spočítajte, ako často bod opustí skutočnú uličku na reálnej trase. Priemer 40 cm (16 in) so skokmi medzi uličkami znamená zlyhanie pri vychystávaní a pre analýzu špagetového diagramu môže aj tak stačiť.

5. Nakreslite zóny primerané účelu v dvojčati - hustá UWB sieť len tam, kde ju úloha potrebuje, inde úroveň zóny. Mapu pokrytia vyhodnoťte podľa týchto zón.

‍

Pri výbere technológie pomôže článok Začíname s RTLS. twinzo vie v jednej budove kombinovať viacero lokalizačných technológií. Skúška rozhodne, ktorý úsek dostane akú zostavu. Celú halu nemá obsadiť dodávateľ s najlepším číslom v brožúre.

‍

Jedna hala môže mať rôznu presnosť

Existujúce závody takmer nikdy nepotrebujú jednu rádiovú technológiu od brány po posledný regál. Príjem môže mať slušnú priamu viditeľnosť. Vysokoregálový sklad je oceľový kaňon. Výrobný buffer môže byť zmiešaná zóna s chodcami, kde zlá ulička je bezpečnostný problém. Ak sa UWB nainštaluje na všetky tri miesta len preto, že vysokoregálový sklad je náročný, investícia pôjde aj do plôch, kde by stačilo BLE alebo polohy z WMS.

‍

V dvojčati je zmiešaná presnosť otázkou rozloženia. BLE na úrovni zóny na okruhu VZV aj tak vykreslí špagetový diagram a výskyt v oblasti. UWB sa použije na mrežovej palete, ktorá nesmie vstúpiť do lisovacej bunky. Statické zásoby majú súradnice skladových miest a vonku sa až po bránu používa GPS, vnútri iná technológia. Operátori vidia jeden objekt. Infraštruktúra za ním sa môže po úsekoch líšiť.

‍

Prvá inštalácia nepotrebuje celú UWB sieť. Článok Návod: optimalizácia VZV svojpomocne s twinzo opisuje štart s BLE na ploche zhruba 1 000 m² (~11 000 ft²), zameraný na otázku „ktorý vozík je v ktorej hale“ a na jazdu naprázdno, nie na presnosť na úrovni miesta v regáli. Takúto inštaláciu použite tam, kde mapa pokrytia ukazuje, že stačí zóna. Hustú sieť si nechajte pre úseky, ktoré neprejdú testom uličky.

‍

Aj poloha na úrovni uličky poslúži analytike logistiky

Ak sa bodu dá veriť na úrovni uličky alebo zóny, platí rovnaká analytika ako pri sledovaní v reálnom čase. Výskyt v oblasti ukáže, ktoré buffery a križovatky zabrali najviac času počas zmeny, čas zotrvania odhalí rampy, ktoré na tabuli vyzerajú voľné, no na mape sú zablokované, a zápchy označia rohy, kde vozíky stoja, vrátane nabíjacích skupín, ktoré už označila mapa pokrytia.

‍

Práve tu závody zvyčajne získavajú náklady späť. Interná logistika je často posledná funkcia, ktorá sa meria, takže jazda naprázdno, čas hľadania a nerovnomerná vyťaženosť zostávajú len v rozhovoroch cez vysielačku. Článok Analýza logistiky pomocou digitálneho dvojčaťa preto začína špagetovým diagramom a vyťaženosťou. Na to, aby ste videli, že polovica flotily krúži okolo jednej križovatky, kým druhá hala zostáva bez obsluhy, 30 cm (12 in) nepotrebujete.

‍

Prehrávanie trasy funguje aj na úrovni zóny. Čiara je hrubšia, no aj tak stačí na zmenu trasy, nové nakreslenie zakázanej zóny alebo vyradenie jedného vozíka. Ďalšie centimetre pre tenší špagetový diagram rozhodnutie nezmenia.

‍

ROI je dôveryhodná poloha, nie čiara 30 cm (12 in)

Návratnosť nestojí na vete „dosiahli sme 30 cm (12 in)“. Tvoria ju minúty, ktoré sa nestrávia hľadaním po uličkách, menej jázd naprázdno, menej stlmených bezpečnostných upozornení a rampy, ktoré zodpovedajú fyzickej obsadenosti. Tieto výsledky fungujú na úrovni zóny. Zlyhajú, keď sa mapa rozchádza s vodičom a hala sa vráti k vysielačke. Práve takú ROI treba obhájiť, nie laboratórnu čiaru v centimetroch.

‍

UWB všade má náklady, ktoré laboratórne slajdy vynechávajú: napájané kotvy pod strechou, drahšie tagy a nové meranie po ďalšej zmene regálov. Ak je presnosť na úrovni skladového miesta potrebná na dvoch uličkách a inde stačí zóna, reálnou návratnosťou je zmiešaná inštalácia. Cenu podľa cenníka twinzo ľahšie obhájite, keď výdavky na rádiovú technológiu vychádzajú z mapy pokrytia, nie z jednej čiary presnosti v tabuľke CAPEX.

‍

Mapu použite na stretnutí s finančným oddelením. Zelená znamená, že prítomnosť v uličke je preukázaná. Oranžová, že bod pod záťažou preskakuje. Červená znamená, že na bezpečnostné pravidlo sa tu spoliehať nedá. Nákupom je súbor zón, nie poznámka pod čiarou o centimetroch.

‍

Rovnaké pravidlo pre súvisiace úlohy

Presnosť prispôsobte úlohe všade, kde tag narazí na oceľ:

‍

• AGV pri dokovaní oproti okruhom VZV - dokovanie na čele stanice vyžaduje presnejšie lokálne snímanie. Pri obsadenosti haly pre vozík s vodičom takáto požiadavka neplatí.

• Náradiareň a mrežové palety s prípravkami - stačí zóna, aby sa nehľadalo dlho. Presnosť na úrovni skladového miesta len vtedy, keď dve rovnaké mrežové palety na susedných miestach môžu zastaviť linku.

• Zhromaždenie osôb po poplachu - ľudia v správnej zóne, nie 30 cm (12 in) v oceľovom schodisku.

• WIP s existujúcou polohou zapísanou na tabuli - rádiová technológia nenapraví tabuľu, ktorá neodráža realitu. Ak je tabuľa pravdivá, zóna v dvojčati môže stačiť, kým sa mrežová paleta nepresunie.

• Obsadenosť rampy s otvárajúcimi sa dverami - kovové dvere sú pohyblivé reflektory. Obsadenosť merajte ako zónu pri otvorených aj zatvorených dverách, nie ako údaj v centimetroch z ukážky s otvorenými dverami.

‍

Opýtajte sa, kde sa meralo 30 cm (12 in)

Keď slajd uvádza 30 cm (12 in), opýtajte sa, v ktorej uličke sa to meralo, na ktorom vozíku, pod ktorým mezanínom a či boli regály zaplnené. Potom sa rozhodnite pre každý úsek zvlášť: presnosť na úrovni skladového miesta, alebo ulička a zóna. Primeraná presnosť je poloha, o ktorej sa v hale nehádajú, a upozornenia, ktoré ľudia čítajú aj vtedy, keď sa finančné oddelenie pýta, čo sa za peniaze kúpilo.

‍

Ozvite sa nám a mapu pokrytia si prejdeme na modeli vášho závodu a vyznačíme zóny, ktoré naozaj potrebujú centimetre.

‍

You might also be interested in:

Lenovo TB305XU obmedzuje skenovanie iBeaconov viac než Teclast T50 Mini

Lenovo TB305XU obmedzuje skenovanie iBeaconov viac než Teclast T50 Mini

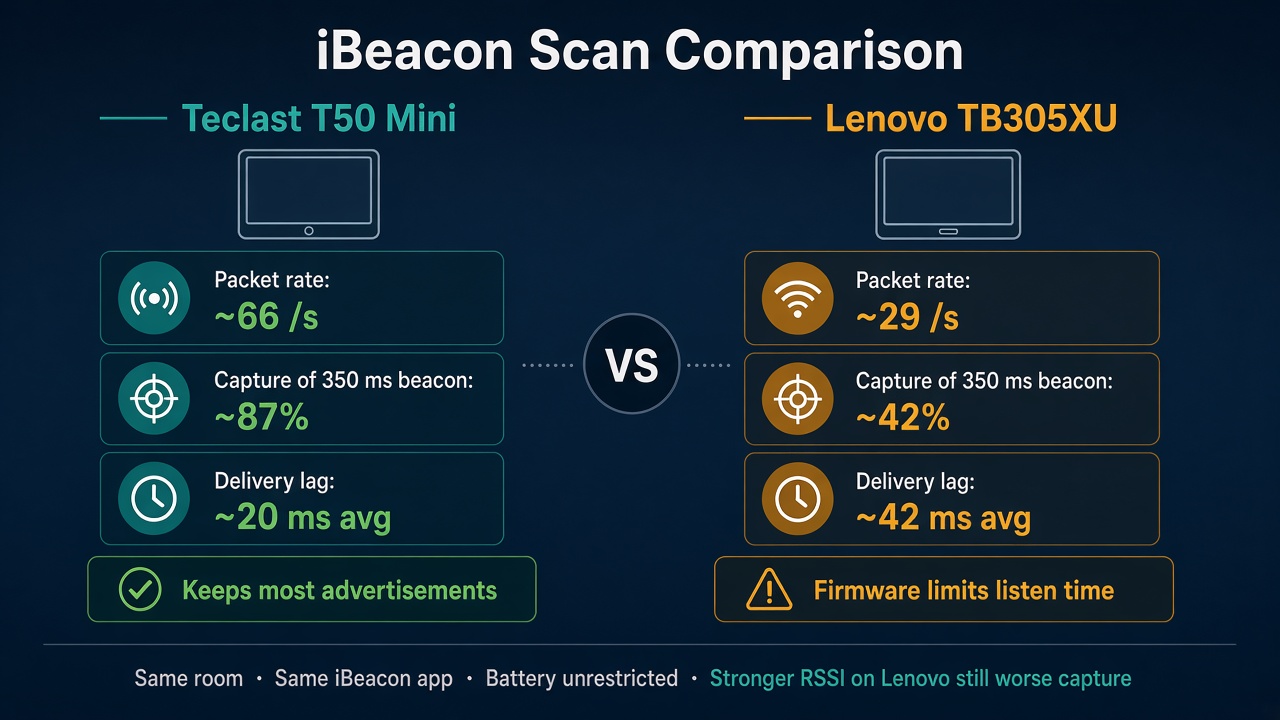
Rovnaká miestnosť, rovnaká aplikácia na skenovanie iBeaconov, batéria bez obmedzení. Teclast T50 Mini zachytí väčšinu vysielaní beaconu s intervalom 350 ms. Lenovo TB305XU len asi polovicu, hoci jeho signál vyzerá silnejší. Android toto obmedzenie vo firmvéri neprekoná.

Továreň riadená agentmi: najprv priestorový kontext, potom logistické príkazy

Továreň riadená agentmi: najprv priestorový kontext, potom logistické príkazy

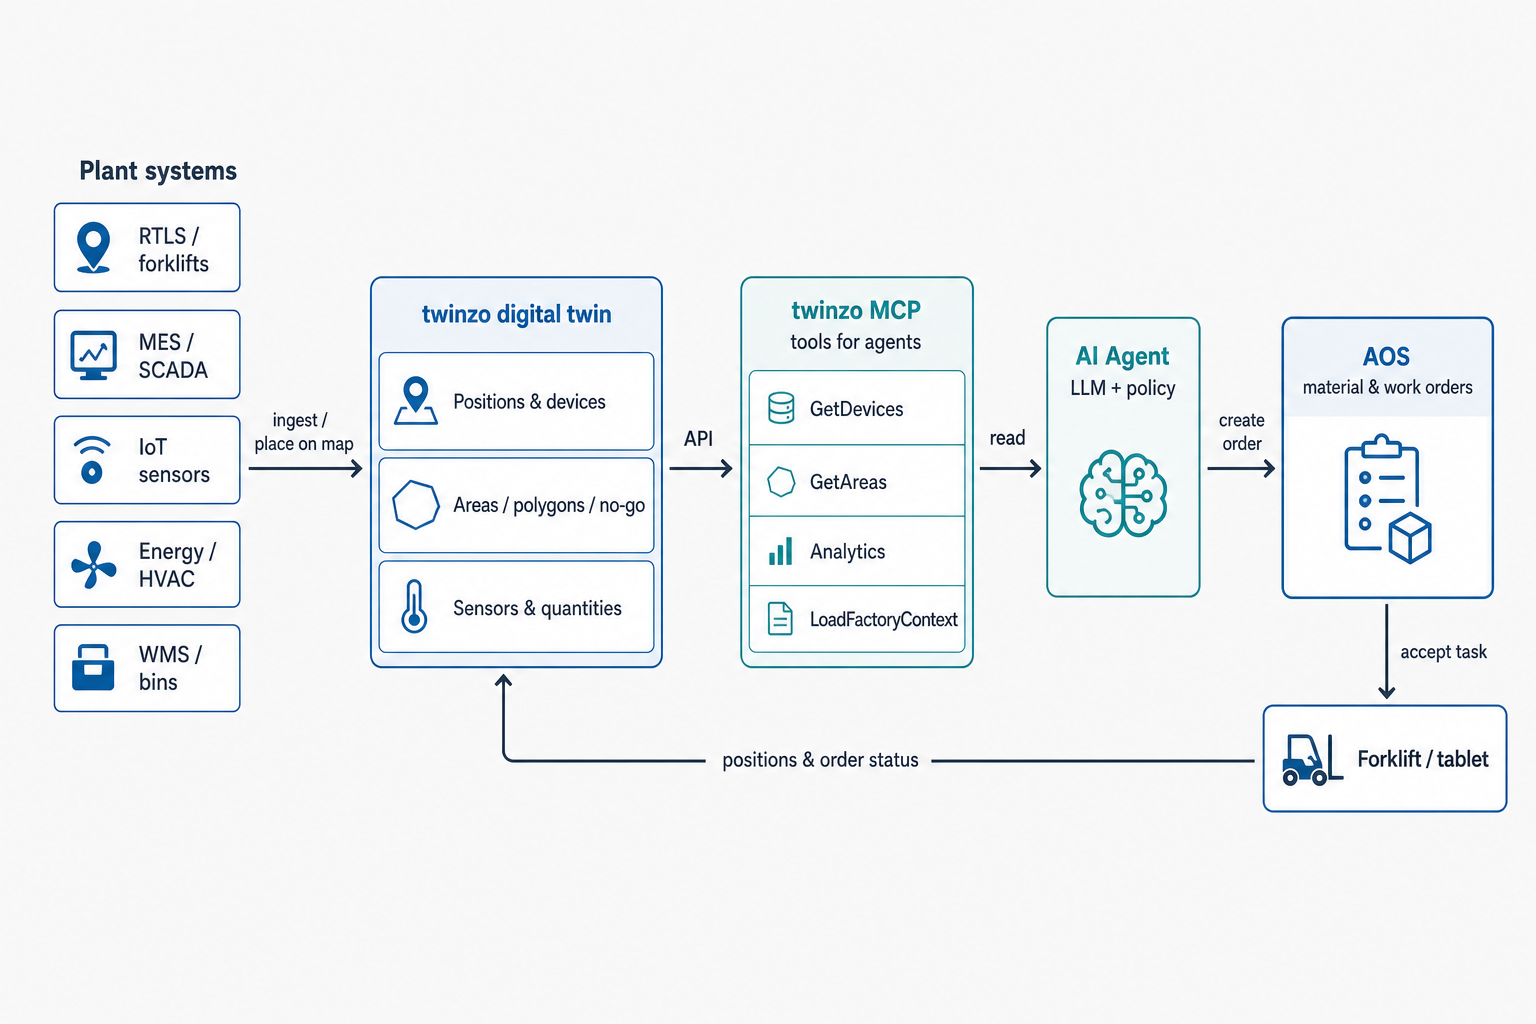
twinzo umiestňuje nezávislé systémy závodu do jedného priestorového modelu. MCP ho sprístupňuje AI agentom. Agenti čítajú polohy, oblasti a analytiku a potom zadávajú logistické príkazy, ktoré hala už prijíma.

Landscape mode is not supported, please rotate your device.

By clicking “Accept”, you agree to the storing of cookies on your device to enhance site navigation, analyze site usage, and assist in our marketing efforts. View our Privacy Policy for more information.